1。運転モードと動作メカニズム
電源
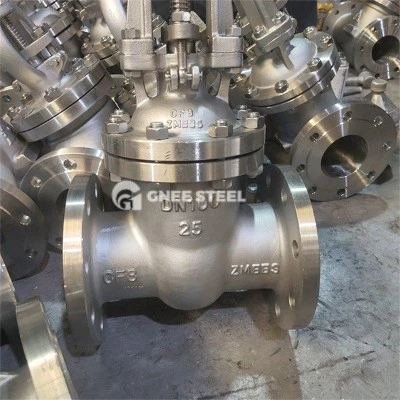
手動バルブは、人間の力に完全に依存しています。バルブコアは、ハンドホイール、ハンドル、レバーなどの機械部品によって直接操作されます。トランスミッションメカニズムは、多くの場合、ワームギアまたはギアラック構造を採用します。通常、動作トルクは20-50n・mで制御されます。
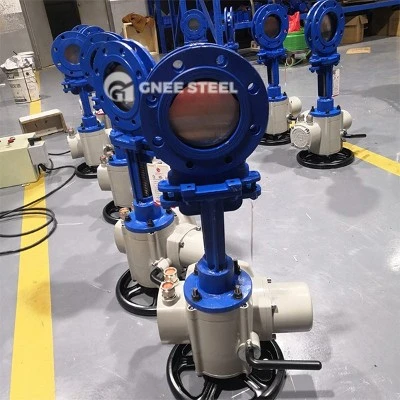
電動バルブは、外部電力(空気圧、油圧、電気装置など)によって駆動されます。典型的なアクチュエーターには、シリンダー、油圧モーター、またはサーボモーターが含まれます。作業圧力範囲は通常0.4-0.8MPAです。
制御精度と応答速度
手動バルブは、オペレーターの経験に依存して開口部を調整し、精度が低く、迅速な応答を実現できません。それらは、頻繁な調整を必要としないシナリオに適しています。
電動バルブは、電源を通じて正確な制御を実現します。たとえば、電気サーボシステムのポジショニング精度は±0.1度に達する可能性があり、空気圧型は60回/分に達することがあります。ミリ秒の応答とリモートオートメーションをサポートします。
2。構造設計と機能特性
移動装置の複雑さ
手動バルブには、主にバルブ本体、バルブステム、機械式伝送成分で構成される単純な構造があり、複雑な制御システムはありません。
電動バルブは、アクチュエータ(電気アクチュエーター、空気圧シリンダーなど)とマッチング制御システム(PLCインターフェイス、ソレノイドバルブグループなど)を統合する必要があり、一部のモデルにはスプリングリセットまたは位置フィードバックモジュールが装備されています。
shingingsinging and Maintenance requirestion
The seals of the manual valve need to be manually repaired after wear, but the overall maintenance cycle is relatively long (MTBF>50,000時間);
電動バルブのシール(空気圧バルブのOリングなど)は、約2,000労働時間の平均メンテナンスサイクルで定期的に交換する必要があり、電源システム(エアソースフィルターや回路基板など)には特別なメンテナンスが必要です。
3。適用可能なシナリオと制限
intipicalアプリケーション環境
手動バルブは、水処理の基本パイプライン、メンテナンスバイパス、および手動介入がニーズを満たすことができるその他のシナリオなど、小さなデバイスや低リスクのシナリオでよく使用されます。
電動バルブは、化学生産ラインの腐食性媒体のカットオフや天然ガスパイプラインの遠隔緊急カットオフなど、高周波、高リスク、または高自動の労働条件に適しています。
COSTと互換性
手動バルブの購入コストは、電動バルブの購入コストの15〜20%ですが、手動操作への長期的な依存は隠れたコストを増加させる可能性があります。
電動バルブには初期投資が高くなりますが、サポート産業用バス(MODBUSなど)統合は分散制御システムに適しており、運用上のリスクを大幅に削減できます。
4。安全性と運用冗長性
手動バルブは、停電やガス障害などの極端な条件下で依然として操作できますが、オンサイト担当者の応答速度に依存します。
電動バルブは通常、冗長な安全メカニズムで設計されています。たとえば、空気圧バルブが遮断されると、スプリングによってプリセット状態(完全に開いた/完全閉じた)にリセットされ、制御の損失を防ぐためにバックアップ電源で電気バルブを構成できます。
ドライブロジック、制御精度、シナリオの適応性の違いを比較することにより、コスト、対応要件、環境制限を包括的に考慮するエンジニアリングの選択が必要です。